 Connexion


Un slider caméra, c'est ce rail motorisé sur lequel on pose un appareil photo ou une caméra pour qu'elle glisse latéralement pendant la prise de vue, et obtenir ce travelling propre qu'on voit dans les pubs ou les vidéos YouTube un peu soignées.
CNCDan , lui, a voulu pousser le concept un cran plus loin avec un système à trois axes (haut/bas, gauche/droite, et une rotation), pour filmer ses propres projets. Et il l'a construit avec ce qu'il avait sous la main : un stock de pièces d'imprimante 3D.
Pourquoi ça marche bien comme base ? Les imprimantes 3D sont conçues autour de composants modulaires et standardisés (profilés aluminium extrudés, courroies, moteurs pas-à-pas, électronique), le genre de pièces taillées pour bouger une tête d'impression de quelques kilos avec précision. C'est exactement ce qu'on demande à un slider, sauf qu'à la place de l'extrudeur on met une caméra.
La logique tient debout. Mais CNCDan a vite découvert que ses moteurs n'étaient pas assez puissants pour bouger une caméra de 1,4 kg sans saccades, ce qui l'a obligé à revoir les rapports de réduction (le gearing) pour leur donner plus de couple.
Sauf que voilà, en touchant aux moteurs il a déréglé tout le reste. Cotes qui ne tombent plus juste, jeux qui apparaissent, plateforme qui ne tient plus en place. Du coup il a dû reprendre une grosse partie de la mécanique : nouvelle plaque de support découpée dans de l'acier (l'alu n'était pas assez rigide pour cette charge), nouveaux roulements montés à la presse, et un système de quick release pour fixer la caméra rapidement.
Et même comme ça, le mouvement n'était toujours pas fluide. Plusieurs semaines de réécriture du code de pilotage des moteurs ont été nécessaires pour obtenir une glisse vraiment propre.
Le résultat final tient la route. Le slider fonctionne sur une carte ESP32 et se pilote en Wi-Fi via une interface web ouverte depuis un autre ordi.
CNCDan a aussi prévu que sa plateforme puisse accueillir d'autres caméras, y compris des smartphones, et il a publié les fichiers du projet sur GitHub si vous voulez reproduire la chose.
Lui-même reconnaît que ce n'était clairement pas la voie la plus simple pour avoir un slider, mais que ça lui a marché parce qu'il avait les pièces et les outils déjà chez lui.
Bref, du vrai DIY audacieux. Pas la solution la plus rapide, mais quand on a déjà l'atelier, c'est une chouette approche.
Mon hackerspace local disposant depuis peu d'une fraiseuse à commande numérique pour la gravure de PCB, j'ai beaucoup joué avec.
La machine (low cost, mais robuste) est dotée d'un firmware libre dédié au contrôle de CNC par un hardware basé sur Arduino : Grbl
Plusieurs interfaces utilisateurs (pour PC) existent déjà pour Grbl. Cependant, aucune d'entre elles ne semble permettre la gestion automatisée de plusieurs tâches, ni n'offre d'interface optimisée pour un écran tactile. Ce sont là 2 des objectifs de ce projet.
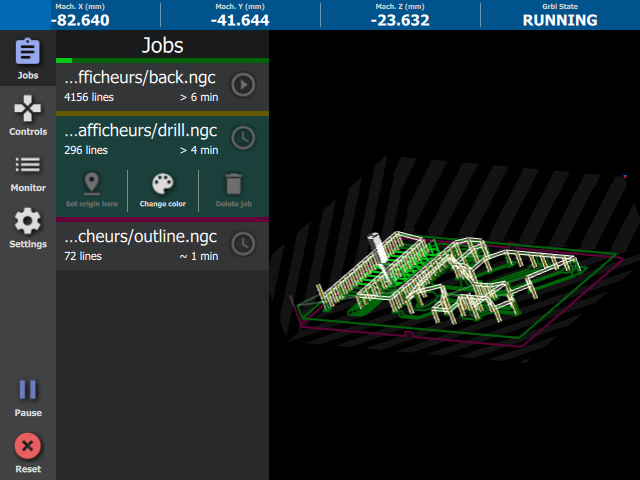
Capture d'écran avec le panneau "Jobs" déployé
Ses principaux atouts sont :
Le point le plus intéressant, et qui fut même le point d'origine de ce projet, réside dans sa compatibilité avec les plateforme Android.
En effet, les tablettes Android représentent, par leur faible consommation, leur faible encombrement, et leur utilisation intuitive, une plateforme idéale pour une interface utilisateur.
Le support Android, à l'état de preuve de concept, est toujours en développement. Si l'application démarre sur la grande majorité des périphérique, une version d'Android >= 3.1 et compilée avec le support USB Host est nécessaire pour s'interfacer avec la fraiseuse à travers un convertisseur USB / UART.
Le code source de Grbl Overseer et les instructions de compilation pour Linux sont disponibles sur Gitlab : >> ICI <<
Une archive contenant l'exécutable pour MS Windows est disponible >> LA <<
De nombreux bug subsistent encore, notamment dans la gestion particulière de l'USB et du rendu Open GL ES propre à Android.
Sur PC en revanche, le logiciel devrait se montrer stable, n'hésitez pas à l'essayer, et à me faire remonter vos remarques !


 Lateo.net - Flux RSS en pagaille (pour en ajouter : @ moi)
